Productoverzicht
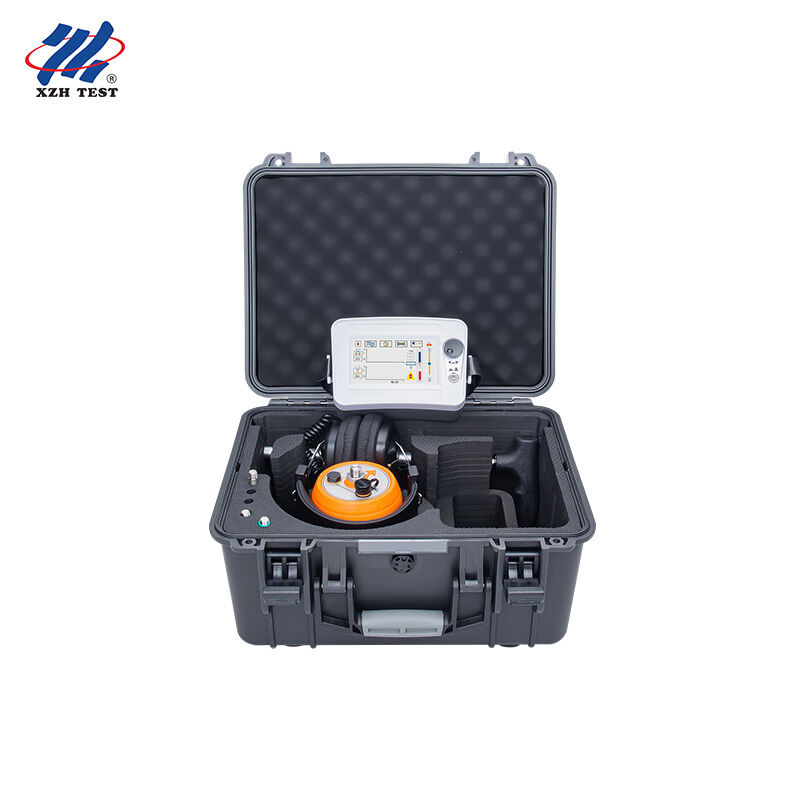
De XHDD503C+ kabelfoutpinpointer maakt gebruik van het akoestisch-magnetische synchronisatieprincipe van trillingsdetectie en elektromagnetische inductie om de specifieke locatie van kabelfouten te bepalen. Een hoogspanningspulsgenerator induceert een flashover-ontlading op het breukpunt. De resulterende trillingsgolven, geluidsgolven en elektromagnetische golven worden verzameld door de speciale sonde van het instrument, op intelligente wijze verwerkt door de hoofdeenheid, en de foutgolfvorm en het geluid worden uitgevoerd en weergegeven. Ten slotte gebruikt de tester gehoor en zicht om de precieze locatie van de fout te bepalen, waarmee de taak van het nauwkeurig lokaliseren van het kabelfoutpunt "direct boven de kabel, binnen een ruwweg gemeten bereik" wordt voltooid.
Deze kabelzoeker is geschikt voor het detecteren van fouten met lage weerstand, kortsluiting, open circuit en gebroken circuits in verschillende stroomkabels, coaxkabels en laagspanningskabels met verschillende spanningsniveaus, doorsneden en media, evenals lekkage- en flashover-fouten met hoge weerstand.
Belangrijkste kenmerken
LCD-aanraakscherm met hoge helderheid (480 × 850, 350 nits) dat zelfs bij zonlicht zichtbaarheid garandeert
Akoestisch-magnetische synchrone positioneringstechnologie die automatisch het akoestisch-magnetische tijdsverschil berekent
Verkrijg en activeer waarden van het geluidssignaal met automatische en handmatige aanpassingsfuncties
Technologie voor achtergrondruisreductie met verschillende filteropties
BNR-achtergrondruisonderdrukking en mute-ruisonderdrukkingsfuncties
Indicatie van padafwijking en promptfunctie voor naderend foutpunt
Zeer gevoelige, geluidsbestendige, volledig digitale aanwijssonde
Meerlaagse signaalsensoren met fysieke isolatie, waterdichtheid IP65
Ingebouwde lithiumbatterij met hoge capaciteit, ultralange standby-tijd en een snellader
Compact en lichtgewicht, eenvoudig te bedienen, met een eenvoudige mens-machine-interface
Technische parameters
| Item |
Specificatie |
| Filterparameters |
Volledige doorgang: 100 Hz–1600 Hz; banddoorlaat: 200 Hz–600 Hz; laagdoorlaat: 100 Hz–300 Hz; hoogdoorlaat: 160 Hz–1600 Hz |
| Kanaalaanpassing |
8 geluidsniveaus en magnetische signalen instelbaar; signaaltriggerdrempel instelbaar van 0 tot 99 niveaus |
| Geluidsuitvoer |
Versterking: 16 niveaus (0–112 dB); impedantie: 350 Ω |
| Detectiebereik |
0,00–99,99 ms |
| Filtermethode |
Superpositiefilter van de vijfde orde |
| Detectienauwkeurigheid |
Positionering ≤ 0,1 m; pad ≤ 0,5 m |
| Werkende voeding |
3,7 V–3200 AH–18650 batterijcellen × 4 |
| Stand-by tijd |
Ruim 8 uur |
| Omgevingstemperatuur |
−25 °C tot 65 °C; relatieve vochtigheid ≤ 90% |
Werkingsprincipe
Het apparaat maakt gebruik van de akoestisch-magnetische synchronisatiemethode voor nauwkeurige foutlocatie, gebaseerd op de traditionele akoestische locatiemethode met de toegevoegde detectie en toepassing van elektromagnetische signalen.
Wanneer de hoogspanningsgenerator via de defecte kabel ontlaadt, wordt het geluid dat door de ontlading op het breukpunt wordt gegenereerd, naar de grond overgebracht. Het geluidssignaal wordt opgepikt door een zeer gevoelige sonde, versterkt en vervolgens beluisterd met een koptelefoon, waarbij een "plop" -geluid hoorbaar is. De sonde heeft een ingebouwde magnetische veldinductiespoel die magnetische veldsignalen in realtime ontvangt. Gebruikmakend van het principe dat de voortplantingssnelheid van het magnetische veld veel hoger is dan de snelheid van het geluid, wordt de afstand tot het breukpunt bepaald door het tijdsverschil tussen de elektromagnetische en geluidssignalen te detecteren. Door de sensorpositie continu te verplaatsen wordt het punt met het kleinste akoestisch-magnetische tijdsverschil gevonden; de exacte locatie van de fout bevindt zich onder dit punt.
Traditionele akoestische foutopsporingsinstrumenten vertrouwen doorgaans uitsluitend op een koptelefoon of de beweging van een meterwijzer om het ontladingsgeluid op het foutpunt te onderscheiden. Omdat het ontladingsgeluid vluchtig is en niet te onderscheiden is van omgevingsgeluid, vormt dit vaak een grote uitdaging voor minder ervaren operators. De akoestisch-magnetische synchronisatiemethode vermijdt deze problemen effectief.
Bedieningsinterface en instellingen
Het instrument biedt twee bedieningsmodi: touchscreenbediening en bediening met één knop. De gebruikersinterface omvat een golfvormweergavegebied (geluidsgolfvorm en magnetische veldgolfvorm) en een gebied voor parameteraanpassing.
Instelling magnetische veldtrigger (0-99 niveaus) en magnetische veldversterkingsinstelling (1-8 niveaus)
Instelling voor geluidstrigger (0–99 niveaus) en instelling voor geluidsversterking (1–8 niveaus), met automatische of handmatige aanpassing
Sonde-indicator; instelling van de filtermodus (full-pass, high-pass, low-pass en band-pass filtering)
Mute-instelling; BNR-instelling (digitale achtergrondruisonderdrukking).
Volume-instelling (0–16 niveaus; 8 niveaus komen overeen met 84 dB en 12 niveaus met 108 dB)
Weergave batterijniveau, padindicatie, geluidsintensiteit, elektromagnetisch signaal, magnetische veldsterkte, vier sets akoestisch-magnetische tijdsverschilgegevens (ms) en sondeweergave
Het geluidskanaalfilter heeft een standaardbandbreedte van 100 Hz–1600 Hz. Voor verschillende locaties kunnen geschikte filterparameters worden geselecteerd. Op harde oppervlakken dicht bij het breukpunt behoudt het hoogdoorlaatfilter bijvoorbeeld het hoogfrequente impactontladingsgeluid het beste, terwijl verder weg of op losse grond of zand het laagdoorlaatfilter geschikt is. Bandpassfiltering is een afweging tussen beide.
Opmerking:wanneer de vier sets verzamelde gegevens drie opeenvolgende keren minder dan 30 ms zijn, wordt het pictogram weergegeven naast het elektromagnetische signaal, wat aangeeft dat het foutpunt nadert.
Gebruikssamenvatting Bedrading met de hoogspanningsgenerator
Voor het lokaliseren is een hoogspanningsimpulssignaalgenerator nodig die in een periodieke ontladingstoestand werkt. Bedradingsmethoden omvatten de fase-draad-naar-gepantserde methode (de voorkeur wanneer er sprake is van schade aan de fase-naar-aarde hoofdisolatie, omdat de demping van ontladingsgeluid kleiner is), de fase-naar-fase-methode (voor een eenvoudige fase-naar-fase-fout zonder aarding) en de bedradingsmethode voor een eenvoudige open circuit-fout.
Het lokalisatiegebied selecteren
Voordat het kabeltraject kan worden vastgesteld, moet het kabeltraject eerst duidelijk worden gedefinieerd; als de tekeningen onvolledig zijn, moet een routeverkenning worden uitgevoerd en de route worden gemarkeerd. Op basis van de resultaten van afstandsmetingen en rekening houdend met de marge van de kabelhaspel en het terrein, wordt de foutlocatie grofweg bepaald, doorgaans binnen ± 50 m van de ruwe afstandsmeetwaarde. Nadat u ervoor heeft gezorgd dat het foutpunt is doorboord en de ontlaadcyclus van de hoogspanningspulsgenerator binnen 3-5 seconden is, begint het lokaliseren direct boven de kabel binnen het geselecteerde gebied.
Stappen aanwijzen
Monteer de sonde en sluit deze aan op de sensorpoort, en sluit de oortelefoon aan op de oortelefoonpoort. Plaats de sensor in het geselecteerde gebied plat op de grond, direct boven de kabel, wijzend in de richting waarin de kabel wordt gelegd, en observeer de golfvorm terwijl u met de oortelefoon luistert. Een aanbevolen startinstelling is een lage drempel, hoge versterking en hoog volume. Wanneer het geluid en de geluids-/magnetische golfvormen worden gehoord en gezien, verplaatst u de sensorsonde elke 1-2 m en luistert u op elk punt gedurende ten minste twee ontladingscycli. Ga door totdat er geen geluid meer te horen is en er geen golfvorm meer te zien is en het tijdsverschil verandert van groot naar klein en weer terug naar groot; ga dan terug om te verhuizen. Gebruik bij het verplaatsen een hogere drempel, een lagere versterking en een lager volume, en zoek het punt waar het geluid en de golfvorm maximaal zijn, samen met het punt waar het tijdsverschil het minimum is - het samenvallen van de twee is het foutpunt.
Voorzorgsmaatregelen en veelvoorkomende fouten
Wanneer het batterijniveau lager is dan 20%, geeft de interface een bliksemschichtsymbool weer en moet het instrument worden opgeladen; het duurt ongeveer 4 uur om een volledig lege batterij volledig op te laden. Een rood oplaadlampje betekent dat de batterij is opgeladen en een groen lampje betekent dat het opladen is voltooid.
De sonde is een gevoelig element en mag niet worden gedemonteerd.
Als het instrument niet goed functioneert, neem dan onmiddellijk contact op met de fabrikant; demonteer het niet naar eigen inzicht.
Gebruik geen bijtende oplosmiddelen (zoals chemische oplosmiddelen of alcohol) om het LCD-scherm schoon te vegen; gebruik een halfdroge, pluisvrije doek gedrenkt in warm water en vervolgens een droge microvezeldoek.
Plaats de sensor niet direct op het kabellichaam om te lokaliseren, aangezien een zwak knetterend geluid waar dan ook op de kabel te horen is, trillingen zijn die worden veroorzaakt door elektrische spanning door de onmiddellijke ontlading van een grote stroom, of een zwakke ontlading van oxide of roest bij de overlap van de kabelpantsering, en deze kan niet worden gebruikt voor lokalisatie.
Als er geen magnetisch veldsignaal kan worden getest, controleer dan het batterijvermogen, de versterkingsinstelling van het magnetische veldkanaal, de verbinding tussen het hoofdapparaat en de sonde, en controleer opnieuw of het pad correct is.
Als er geen geluid uit de hoofdtelefoon komt wanneer de sonde wordt geplaatst of erop wordt getikt, controleer dan het batterijvermogen, de versterking van de volume-instellingen, de verbinding tussen het hoofdapparaat en de sonde en de verbinding tussen de host en de hoofdtelefoon.
Voor wie is het bedoeld
De XHDD503C+ is eenzelfaanpassend, digitaal lokalisatie-instrument voor routinematig kabelonderhoud waarbij gebruiksgemak en herhaalbaarheid van belang zijn. Met automatische geluidsversterking/triggeraanpassing en een duidelijke aanwijzing voor het naderende foutpunt, is het gebouwd voor teams met gemengde ervaring die willen dat het instrument zich zelfstandig aan de locatie aanpast - zodat een minder ervaren operator nog steeds met vertrouwen een oproep kan doen, en een ervaren operator sneller kan werken aan hoogfrequente, dagelijkse taken.
Routinematige O&M-teams die regelmatig kabelfouten opsporen en waarde hechten aan een consistente, herhaalbare workflow.
Bemanningen met gemengde ervaring waarbij minder ervaren operators vertrouwen op automatische versterkings-/triggeraanpassing en de prompt voor het naderende foutpunt.
Stroomkabel-, coaxkabel- en laagspanningskabelteams werken op verschillende spanningsniveaus, doorsneden en media.
Bemanningen die fouten met lage weerstand, kortsluiting, open circuit en gebroken circuit behandelen, evenals fouten met lekkage en flashover met hoge weerstand.
Veldteams die een compacte, volledig digitale geluidsbestendige sonde willen met padafwijkingsindicatie en IP65-bescherming.
Veelgestelde vragen
Q1. Wat doet de XHDD503C+?
Het is een kabelfoutzoeker die gebruik maakt van het akoestisch-magnetische synchronisatieprincipe van trillingsdetectie en elektromagnetische inductie om de specifieke locatie van kabelfouten te bepalen. De sonde verzamelt de trillingen, het geluid en de elektromagnetische golven die worden veroorzaakt door de flashover-ontlading bij de fout, en de hoofdeenheid verwerkt en geeft de foutgolfvorm en het geluid op intelligente wijze weer, zodat de tester de fout kan lokaliseren met gehoor en zicht.
Vraag 2. Voor welke storingen en kabels is het geschikt?
Het is geschikt voor het detecteren van fouten met lage weerstand, kortsluiting, open circuit en gebroken circuits in stroomkabels, coaxkabels en laagspanningskabels met verschillende spanningsniveaus, doorsneden en media, evenals lekkage- en flashover-fouten met hoge weerstand.
Q3. Wat onderscheidt hem in het dagelijks gebruik?
Het berekent automatisch het akoestisch-magnetische tijdsverschil, biedt automatische en handmatige aanpassing van de geluidsversterking/trigger, en biedt een indicatie van de padafwijking plus een aanwijzing voor een naderend foutpunt, waardoor operators het punt snel kunnen bevestigen, zelfs als er veel lawaai op de locatie is.
Q4. Welke nauwkeurigheid en werkomstandigheden kunnen worden verwacht?
Detectienauwkeurigheid is ≤ 0,1 m voor positionering en ≤ 0,5 m voor pad, met een detectiebereik van 0,00–99,99 ms. Hij werkt op 4 x 3,7 V–3200 AH–18650 batterijcellen met meer dan 8 uur stand-by, bij −25 °C tot 65 °C en een relatieve vochtigheid ≤ 90%, en de sensoren zijn waterdicht tot IP65.
Vraag 5. Waar moet op worden gelet en wat is inbegrepen?
Laad het instrument op als het batterijniveau lager is dan 20% (ongeveer 4 uur voor een volledige lading); demonteer de sonde of het instrument niet; maak het LCD-scherm alleen schoon met een halfdroge, pluisvrije doek; en plaats de sensor niet rechtstreeks op het kabellichaam. Het pakket bevat de kabelfoutzoeker, hoofdtelefoon, sonde (met drijfstang, basis, aardpen, sondeconnector en schijfconnector), 7-aderige afgeschermde signaalkabel, oplader en een multifunctionele sleutel, met een jaar garantie en levenslang onderhoud en technische diensten


 Uw bericht moet tussen de 20-3.000 tekens bevatten!
 english
 français
 Deutsch
 Italiano
 Русский
 Español
 português
 Nederlandse
 ελληνικά
 日本語
 한국
 العربية
 हिन्दी
 Türkçe
 indonesia
 tiếng Việt
 ไทย
 বাংলা
 فارسی
 polski

Algemene Beoordeling
Ratingsnapshot
Het volgende is de verdeling van alle beoordelingenAlle recensies